알림
뒤로
알림 설정
뒤로
더보기
게시물 알림
내 글 반응
내가 작성한 게시물이나 댓글에 다른 사람이 댓글이나 답글을 작성하면 알려줍니다.
공지사항
사이트에서 보내는 중요한 공지를 실시간으로 알려줍니다.
Alarm
마이페이지
로그아웃
연구개발
온실 제어 시뮬레이션
파밀리로봇
FARMILY-X S300
FARMILY-X UV
FARMILY-X LAB
FARMILY CARE
2027사전예약
파밀리고
파밀리로그
소식
오늘의 농업 소식
고객지원
문의하기
하드웨어 보증
닫기
파밀리(FARMILY) | 온실 자율주행 방제 로봇 | 랑데뷰
연구개발
온실 제어 시뮬레이션
파밀리로봇
FARMILY-X S300
FARMILY-X UV
FARMILY-X LAB
FARMILY CARE
2027사전예약
파밀리고
파밀리로그
소식
오늘의 농업 소식
고객지원
문의하기
하드웨어 보증
파밀리(FARMILY) | 온실 자율주행 방제 로봇 | 랑데뷰
MENU
자율주행 플랫폼 파밀리고
FARMILY-GO
a.k.a. GOSANZA
FARMILY-GO 도입 문의하기 →
자율 주행이 필요한 순간
GPS가 닿지 않는 곳에서도
스스로 길을 찾습니다
낯선 공간에서 목적지까지 이동하려면 지도(Map)와 '내가 지금 어디인지'(Self-Localization)를 알아야 합니다. 파밀리고는 온실·실내처럼 GPS가 닿지 않는 곳에서도 로봇이 스스로 이동하도록 돕는 자율주행 플랫폼입니다.
파밀리고 도입 문의
테스트 영상 보기
연구개발 기술
01
지도 작성과 위치 추정
SLAM
로봇이 스스로 주변을 살펴 지도를 그리는 동시에 자기 위치를 찾아냅니다. GPS 없이도 정해진 목적지까지 이동할 수 있습니다.
02
다종 센서 융합
Calibration + Fusion
카메라·라이다 등 서로 다른 센서의 정보를 보정하고 합쳐 판단의 정확도를 높입니다.
GPS
CAMERA
LIDAR
IMU
ODOMETRY
03
다양한 환경에서 검증
Field Experience
'파밀리'를 연구하며 노지, 온실, 식물공장, 사무실, 공장 등 여러 환경에서 자율주행 기술을 적용해 왔습니다.
DRIVING VIDEO
자율주행 테스트 영상
라이다 기반 온실(실내) 자율주행
3D 정밀 지도 작성
GPS 없이 진행한
트랙터 노지 SLAM 테스트
지하주차장 자율주행 및
3D 정밀 지도 생성
DEVELOPMENT
개발 현장
트랙터 자율주행 준비
· 노지 테스트를 위해 트랙터에 센서와 제어 장치를 장착합니다.
센서 보정(Calibration)
· 마커 보드로 카메라와 라이다의 위치 관계를 맞춥니다.
실외 3D 정밀 지도
· 라이다로 건물과 도로를 스캔해 만든 지도입니다.
주행 경로 지도
· 교차로와 주변 건물을 포함한 넓은 구역을 지도로 만듭니다.
우리 현장에도 자율주행이 필요하다면
작업 환경과 이동 경로를 알려주시면 적용 방법을 함께 검토해 드립니다.
파밀리고 도입 문의
연구개발 기술 보기
온실 로봇 제품 보기

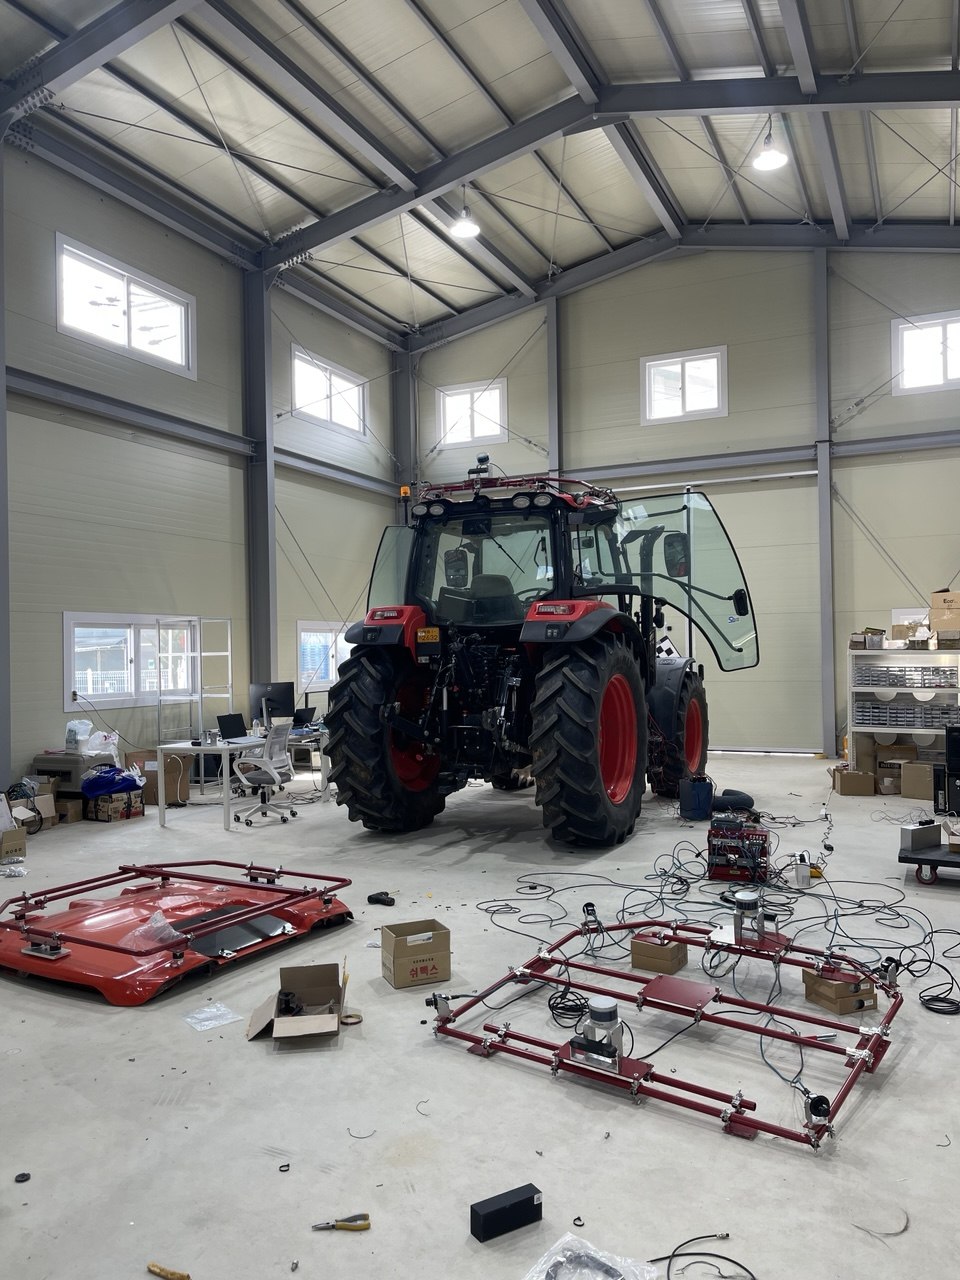 트랙터 자율주행 준비 · 노지 테스트를 위해 트랙터에 센서와 제어 장치를 장착합니다.
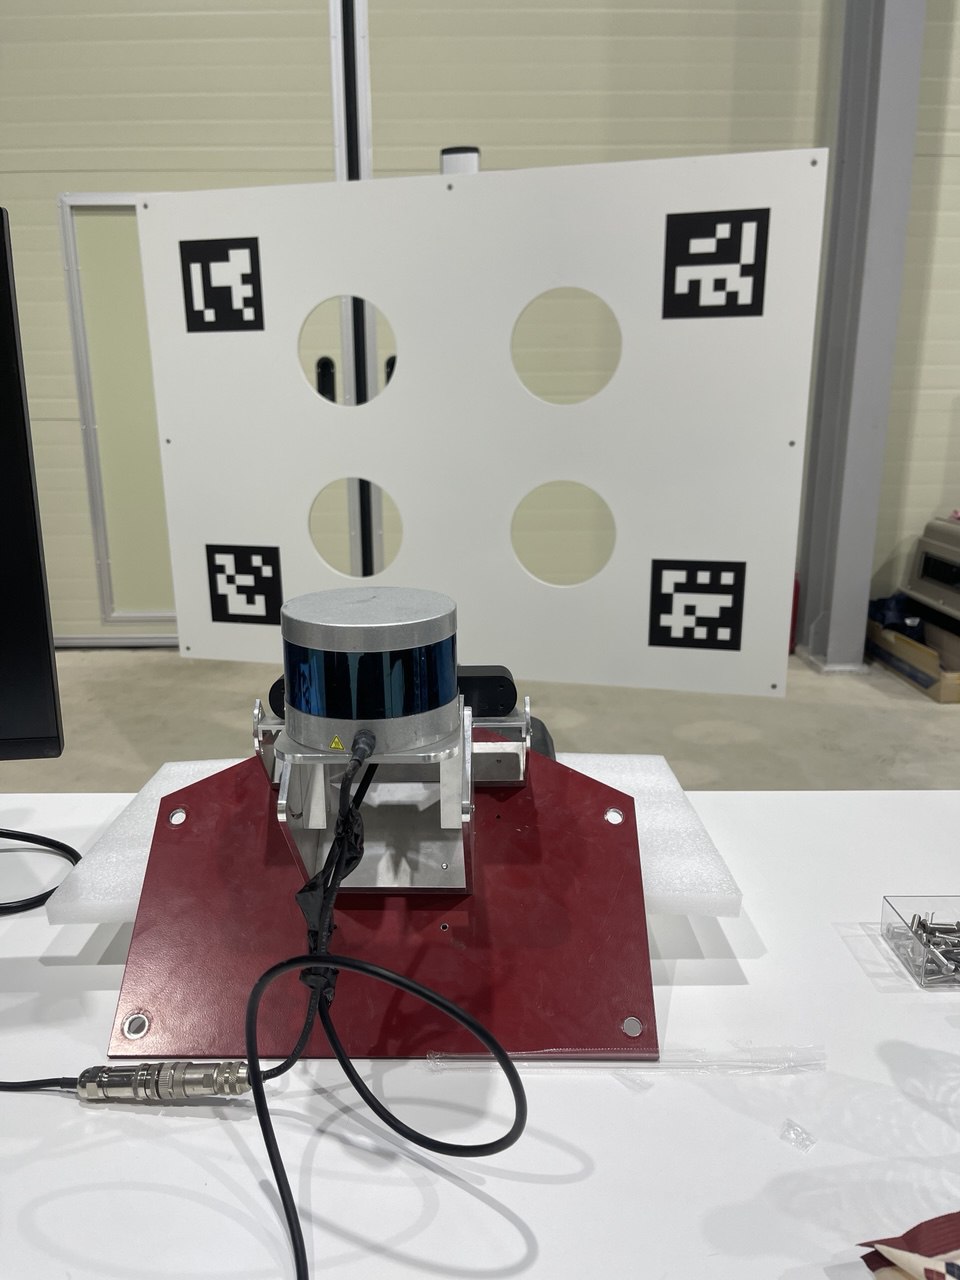 센서 보정(Calibration) · 마커 보드로 카메라와 라이다의 위치 관계를 맞춥니다.
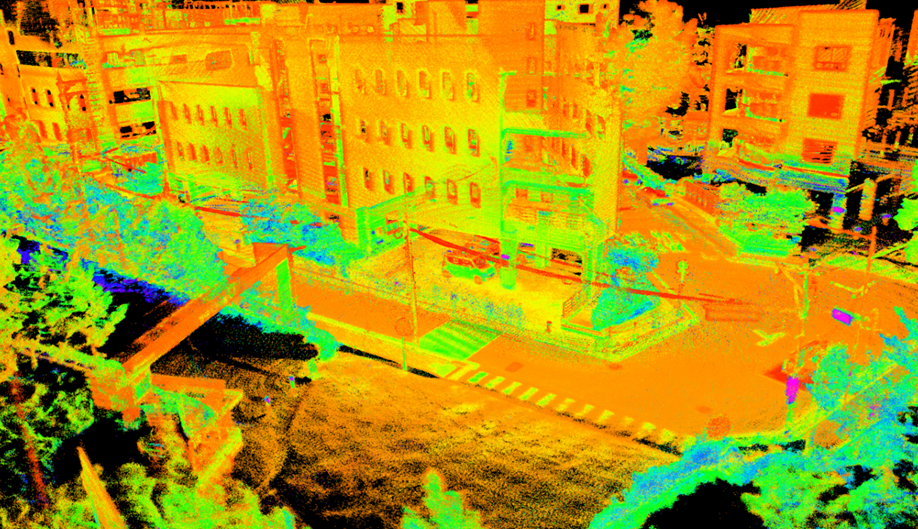 실외 3D 정밀 지도 · 라이다로 건물과 도로를 스캔해 만든 지도입니다.
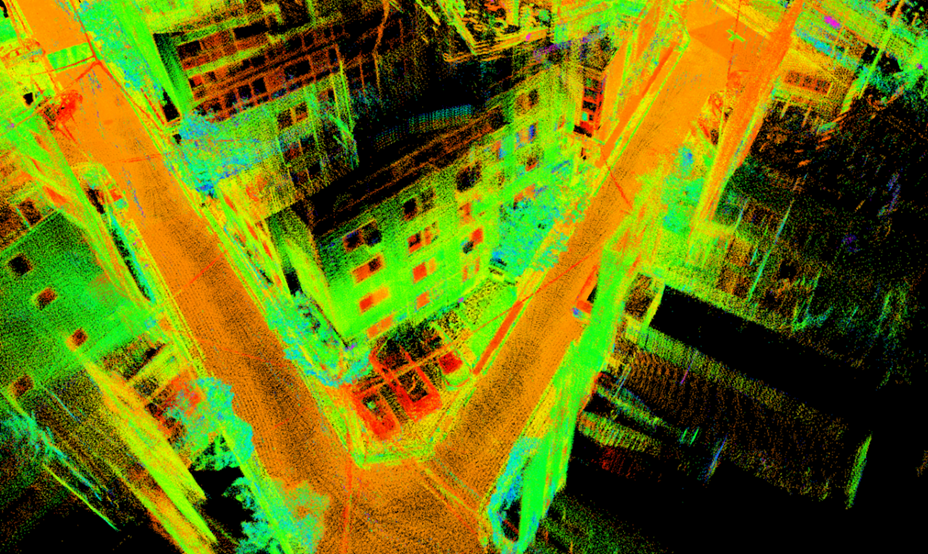 주행 경로 지도 · 교차로와 주변 건물을 포함한 넓은 구역을 지도로 만듭니다.